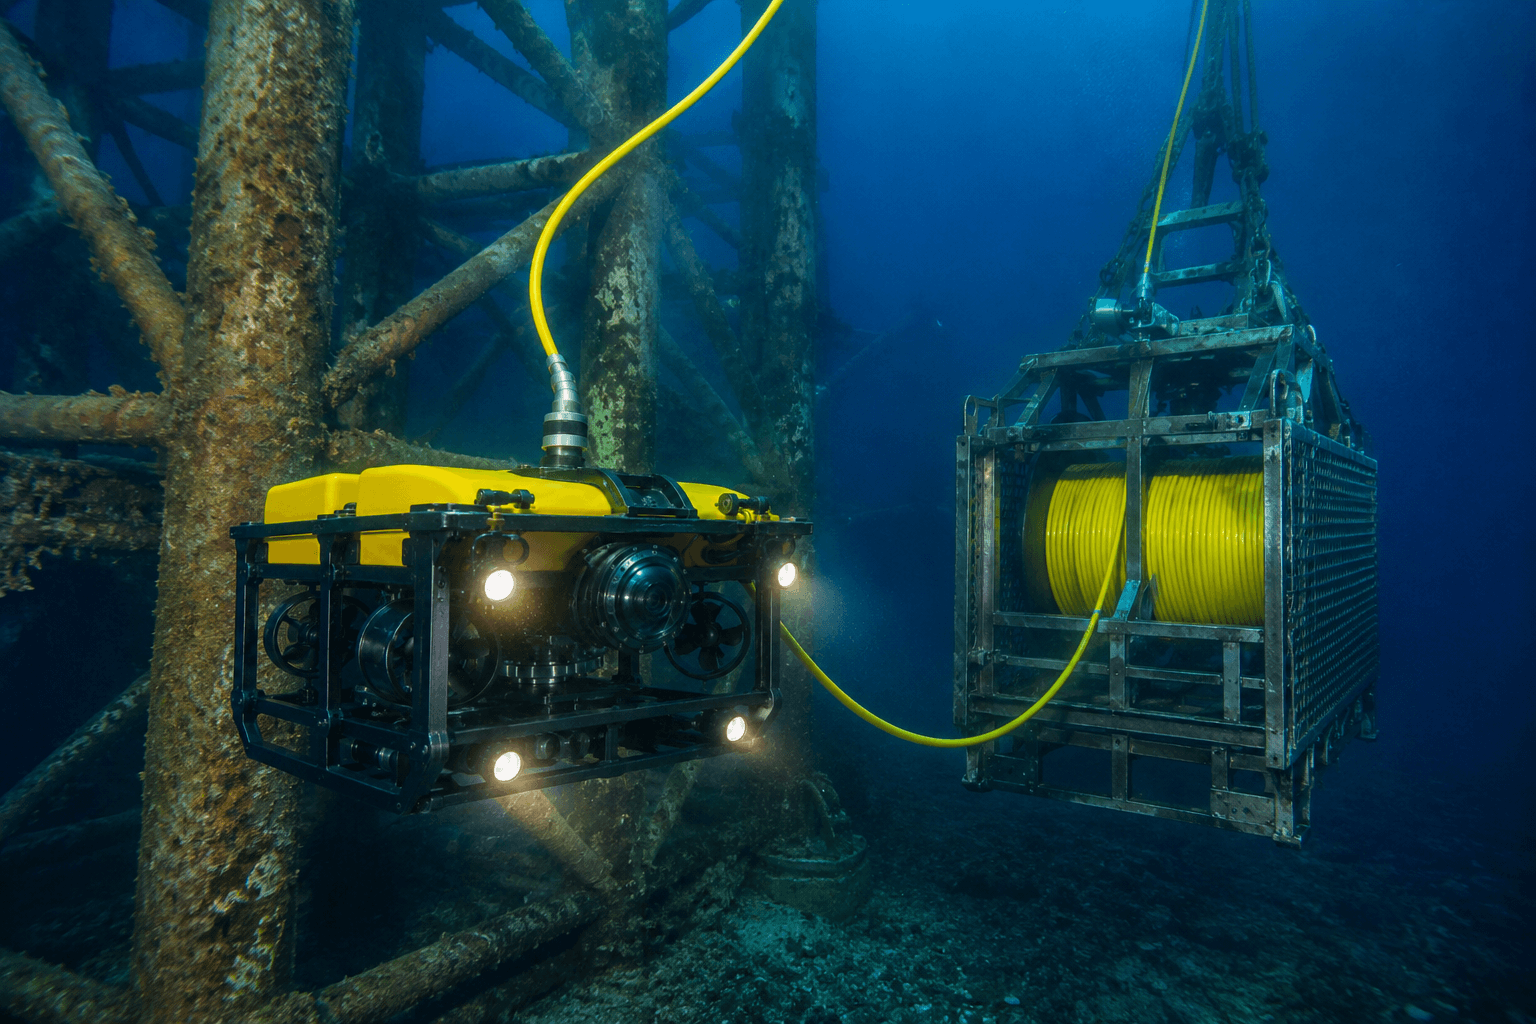
تفاوت اصلی AUV و ROV
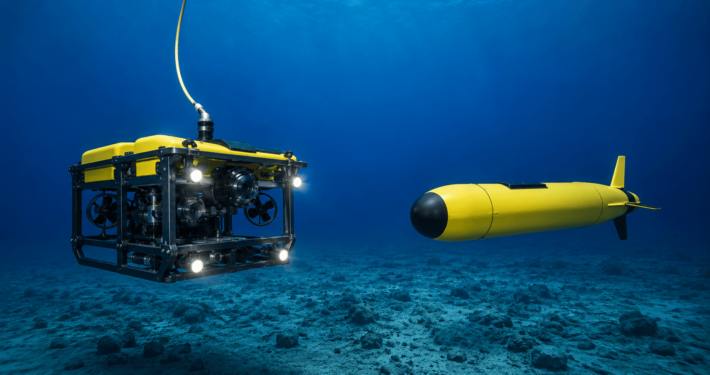
تفاوت اصلی این دو وسیله در روش کنترل و ارتباط آنها با سطح آب است.
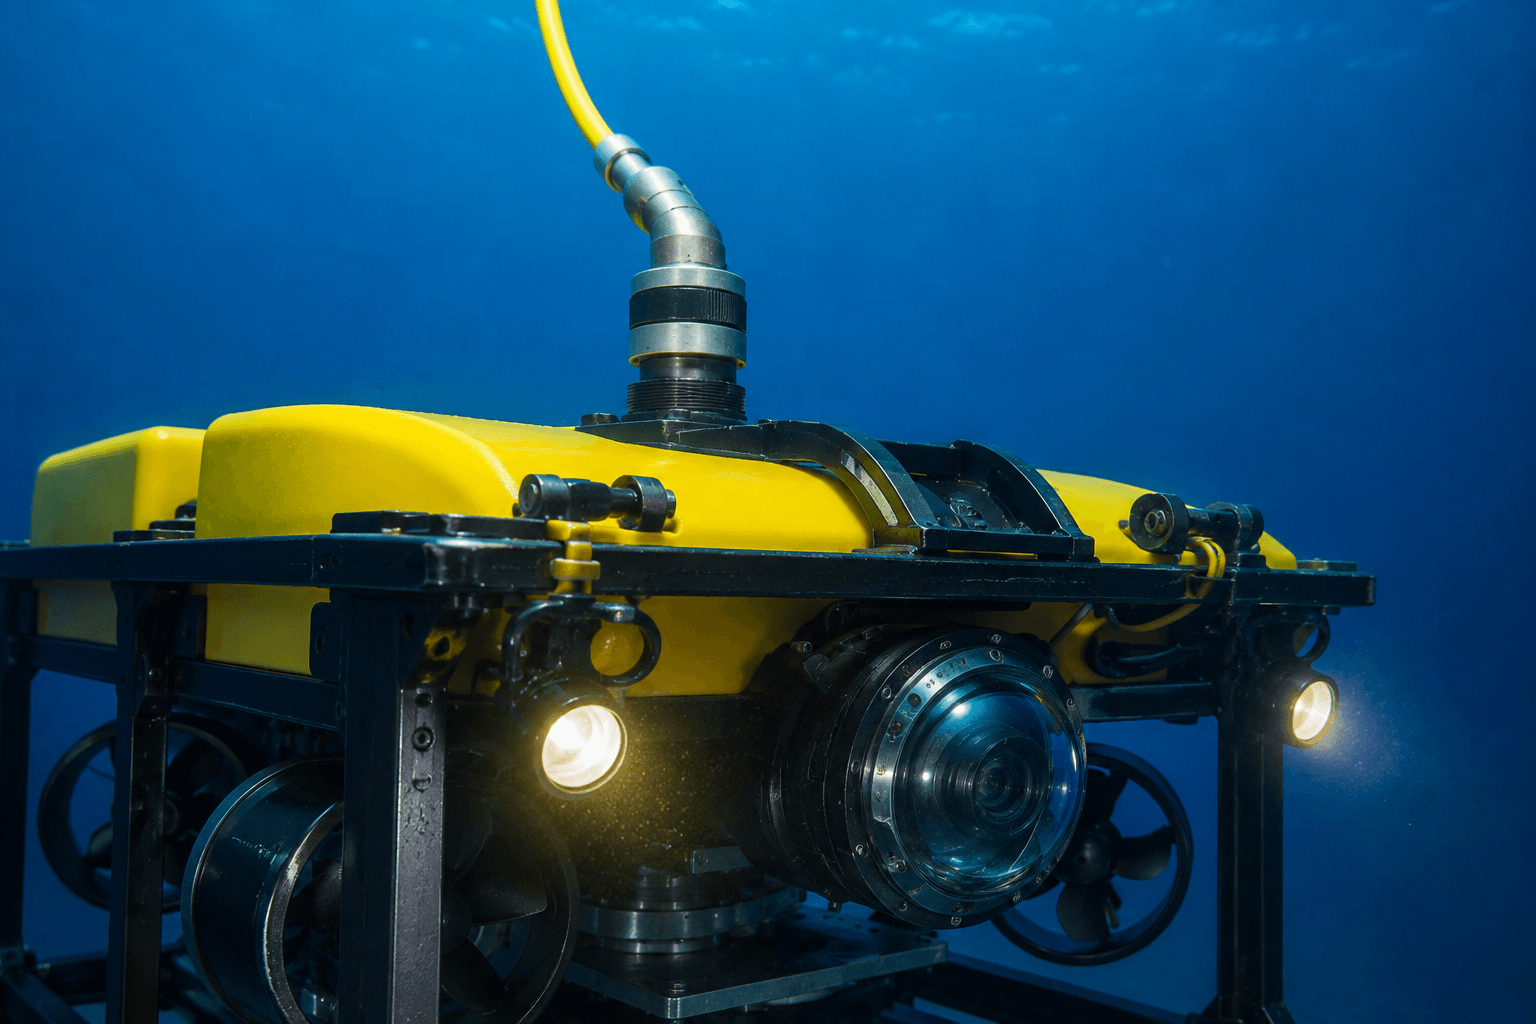
ROV (Remotely Operated Vehicle)
وسیله زیرآبی هدایتپذیر از راه دور است که معمولاً از طریق یک کابل ارتباطی به سطح متصل میشود و اپراتور آن را در زمان واقعی کنترل میکند.
AUV (Autonomous Underwater Vehicle)
وسیله زیرآبی خودمختار است که بدون کابل متصل به سطح، مأموریت برنامهریزیشده خود را با استفاده از باتری، حسگرها، سامانه ناوبری و رایانه داخلی اجرا میکند.
انتخاب میان این دو، به نیاز مأموریت، میزان کنترل موردنیاز اپراتور و گستره عملیاتی بستگی دارد.
آیا کابل اتصال مهمترین تفاوت است؟
بله؛ کابل اتصال یکی از مهمترین عوامل تعیینکننده در طراحی و بهرهبرداری از ROV است.
در یک ROV متداول، کابل میتواند برق، فرمانهای کنترلی و دادههای تصویری و حسگرها را بین وسیله زیرآبی و ایستگاه سطحی منتقل کند.
این اتصال چند مزیت مهم دارد:
- امکان مشاهده تصاویر زنده و دریافت دادهها در لحظه
- کنترل مستقیم حرکت و موقعیت وسیله
- امکان انجام عملیات دقیق با بازوهای مکانیکی و ابزارهای زیرآبی
- تأمین برق از سطح در سامانههایی که از این قابلیت برخوردارند
در مقابل، کابل ممکن است در سازههای زیرآبی گیر کند، در جریان آب کشیده شود یا دامنه حرکت وسیله را محدود کند.
در AUV، نبود کابل آزادی حرکتی بیشتری ایجاد میکند؛ اما وسیله باید انرژی موردنیاز و تجهیزات لازم برای هدایت و اجرای مأموریت را همراه خود داشته باشد. همچنین، اپراتور معمولاً امکان کنترل پیوسته و مستقیم آن را مانند یک ROV متداول ندارد.
مقایسه فنی AUV و ROV
|
مشخصه
|
ROV
|
AUV
|
|
روش کنترل
|
کنترل از راه دور توسط اپراتور
|
خودمختار و مبتنی بر برنامه مأموریت
|
|
اتصال به سطح
|
معمولاً با کابل
|
معمولاً بدون کابل
|
|
تأمین انرژی
|
در از سطح یا با باتری داخلی
|
باتری داخلی
|
|
انتقال داده
|
معمولاً زنده و پیوسته
|
عمدتاً ذخیرهسازی داخلی و بازیابی پس از مأموریت
|
|
دامنه حرکت
|
وابسته به طول و شرایط کابل
|
وابسته به ظرفیت انرژی و برنامه مأموریت
|
|
عملیات نزدیک سازه
|
مناسب برای کنترل دقیق
|
وابسته به دقت ناوبری و سطح خودمختاری
|
|
انجام عملیات مکانیکی
|
مناسب برای بازو و ابزارهای کنترلی
|
محدودتر و وابسته به طراحی
|
|
کاربرد شاخص
|
بازرسی و مداخله زیرآبی
|
نقشهبرداری و جمعآوری داده در مسیرهای طولانی
|
این جدول مربوط به پیکربندیهای متداول است. برخی AUVها ارتباط صوتی دارند و برخی ROVها نیز از قابلیتهای خودکار برای حفظ موقعیت یا اجرای حرکت استفاده میکنند.
برای چه مأموریتی باید AUV یا ROV انتخاب کرد؟
انتخاب وسیله باید بر اساس ماهیت مأموریت انجام شود، نه صرفاً قیمت یا ابعاد وسیله.
بازرسی دقیق سازههای زیرآبی — ROV
برای بررسی جوشها، مشاهده ترکها، بازرسی بدنه کشتی، نمونهبرداری و انجام عملیات با ابزار، کنترل لحظهای اهمیت زیادی دارد. در چنین شرایطی ROV معمولاً انتخاب مناسبتری است.
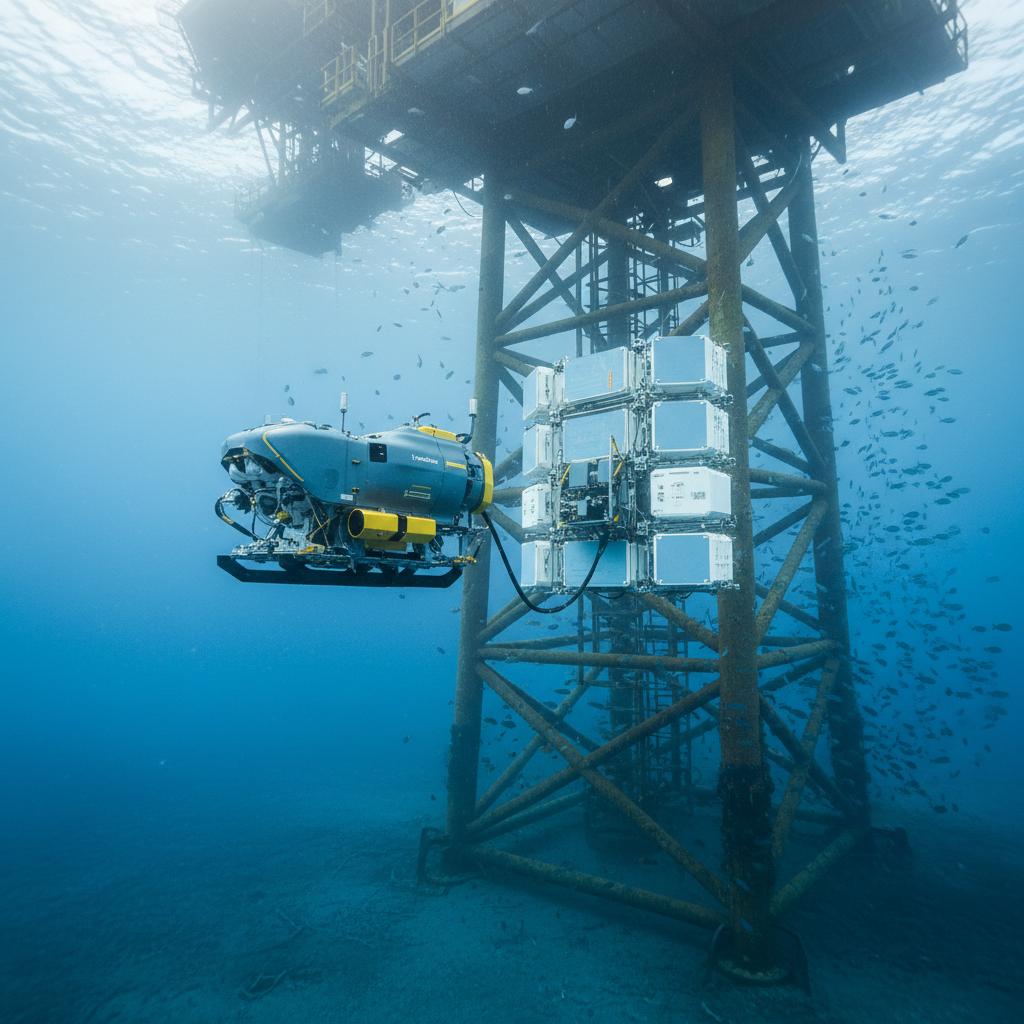
نقشهبرداری از بستر دریا — AUV
برای پوشش دادن مناطق وسیع، اجرای مسیرهای از پیش تعیینشده و ثبت دادههای عمقسنجی، AUV میتواند بدون محدودیت ناشی از کشش کابل، مسیرهای طولانی را طی کند.
بازرسی تورهای پرورش آبزیان — ROV
در فضاهای محدود، مشاهده زنده، کنترل موقعیت و واکنش سریع به موانع اهمیت دارد. البته مدیریت کابل و جلوگیری از گیرکردن آن ضروری است.
جمعآوری دادههای اقیانوسشناسی — AUV
برای اندازهگیری پارامترهایی مانند دما و شوری آب در مسیرهای طولانی، میتوان مأموریت را از قبل تعریف کرد و دادهها را با استفاده از حسگرهای نصبشده روی وسیله جمعآوری کرد.
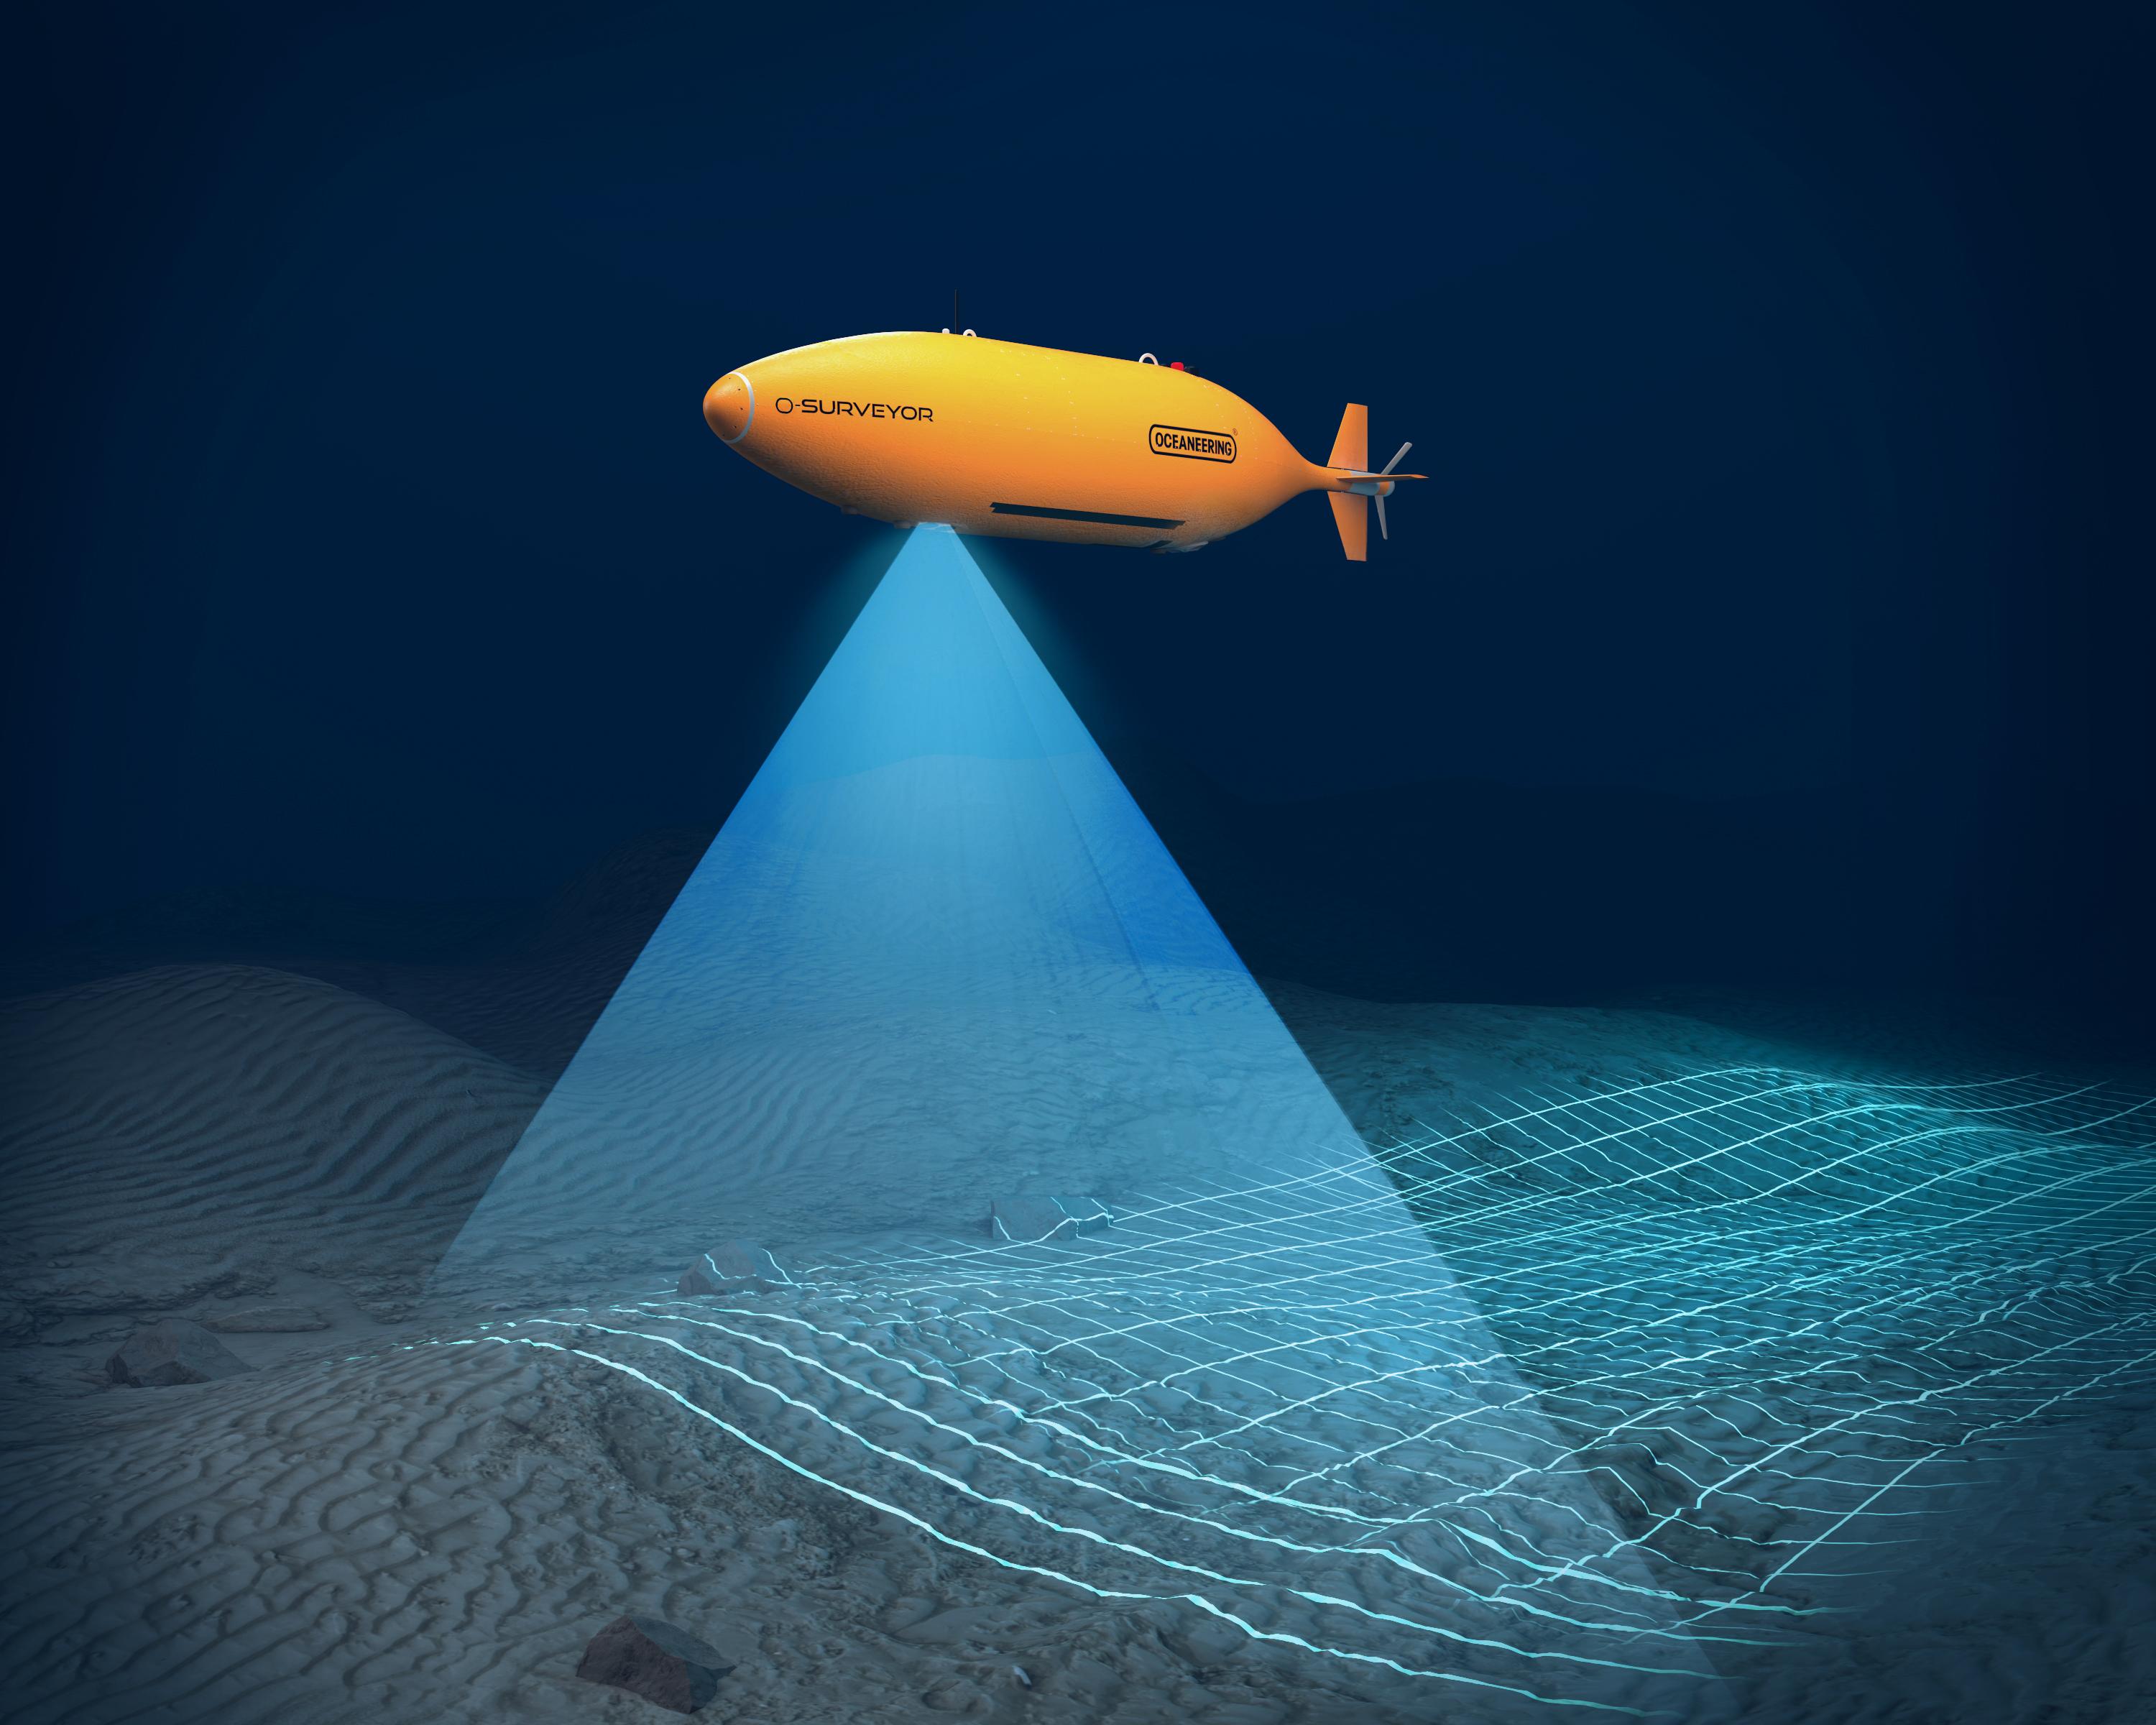
ریسکهای عملیاتی AUV و ROV
هر دو نوع وسیله زیرآبی با ریسکهای عملیاتی خاصی مواجه هستند، اما ماهیت این ریسکها و روشهای مدیریت آنها متفاوت است.
در وسایل زیرآبی هدایتپذیر از راه دور (ROV)، یکی از مهمترین چالشها، کابل اتصال به سطح است. این کابل ممکن است در سازههای زیرآبی گیر کند، در اثر کشش یا برخورد آسیب ببیند یا حرکت وسیله را محدود کند. برای کاهش این ریسکها، باید مسیر حرکت وسیله از پیش بررسی شود، کابل بهدرستی مدیریت شود و اپراتور بر حرکت وسیله نظارت مستمر داشته باشد.
در مقابل، وسایل زیرآبی خودمختار (AUV) به دلیل فعالیت مستقل از سطح، با چالشهایی مانند خرابی سامانه ناوبری، اتمام انرژی و دشواری بازیابی مواجه هستند. در صورت بروز نقص فنی، ممکن است وسیله نتواند مسیر بازگشت را بهدرستی طی کند یا دادههای مأموریت در دسترس قرار نگیرند. استفاده از سامانههای ناوبری پشتیبان، پایش وضعیت انرژی، طراحی سازوکارهای ایمنی و پیشبینی روشهای بازیابی میتواند احتمال بروز چنین مشکلاتی را کاهش دهد.
بهطور کلی، نمیتوان یکی از این دو وسیله را در تمام شرایط ایمنتر از دیگری دانست؛ بلکه میزان ریسک به طراحی سامانه، شرایط محیط عملیاتی، نوع مأموریت و امکانات کنترلی و ایمنی بستگی دارد.
جمعبندی
انتخاب بین AUV و ROV به نیازهای عملیاتی و ماهیت مأموریت زیرآبی بستگی دارد. هر یک از این دو سامانه دارای مزایا و محدودیتهایی است که باید در مرحله طراحی و برنامهریزی مأموریت مورد توجه قرار گیرد.
ROVها به دلیل اتصال به سطح و امکان کنترل مستقیم توسط اپراتور، برای مأموریتهایی که به مشاهده زنده، کنترل دقیق حرکت و انجام عملیات مداخلهای نیاز دارند، گزینه مناسبی محسوب میشوند. این ویژگیها امکان انجام فعالیتهایی مانند بازرسی دقیق سازههای زیرآبی، بررسی تجهیزات و استفاده از بازوهای مکانیکی را فراهم میکنند. بااینحال، وابستگی به کابل اتصال میتواند دامنه حرکت وسیله را محدود کند و در محیطهای پیچیده، چالشهایی در زمینه مدیریت کابل به وجود آورد.
در مقابل، AUVها با تکیه بر سامانههای ناوبری، حسگرها و الگوریتمهای کنترلی داخلی، قادرند مأموریتهای برنامهریزیشده را بدون اتصال فیزیکی به سطح اجرا کنند. این ویژگی، آنها را برای پیمایش مسیرهای طولانی، نقشهبرداری از بستر دریا و جمعآوری داده در مناطق وسیع مناسب میسازد. با وجود این، ظرفیت انرژی محدود، نیاز به عملکرد قابلاعتماد سامانههای خودمختار و ضرورت پیشبینی روش مناسب برای بازیابی وسیله، از جمله ملاحظات مهم در طراحی و بهرهبرداری از این سامانهها هستند.
در نهایت، انتخاب میان AUV و ROV باید بر اساس عواملی مانند نوع مأموریت، میزان استقلال موردنیاز، شرایط محیط زیرآبی، نیاز به انتقال پیوسته داده، تجهیزات نصبشده و الزامات ایمنی انجام شود. در واقع، هیچیک از این دو فناوری برتری مطلق ندارد و انتخاب مناسب زمانی حاصل میشود که قابلیتهای سامانه با نیازهای واقعی مأموریت تطبیق داده شود.